

Optimal transport minimizes the cost of moving one probability measure to another. For probability measures  and
 and a cost
 , its transport-plan formulation is
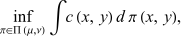 |
where  consists of probability measures on pairs
whose marginals are
 and
 .
The transport-map formulation instead minimizes
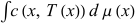 over measurable
maps satisfying
 ,
meaning
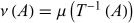 for every measurable set
 . A plan permits one source point
to distribute mass among several targets; a map specifies one target for almost
every source point. The quadratic Euclidean cost gives
Brenier maps and the Wasserstein
distance. The Ma-Trudinger-Wang condition
concerns regularity for squared Riemannian distance.
